03 / DEXTEROUS HAND
机器人灵巧手套
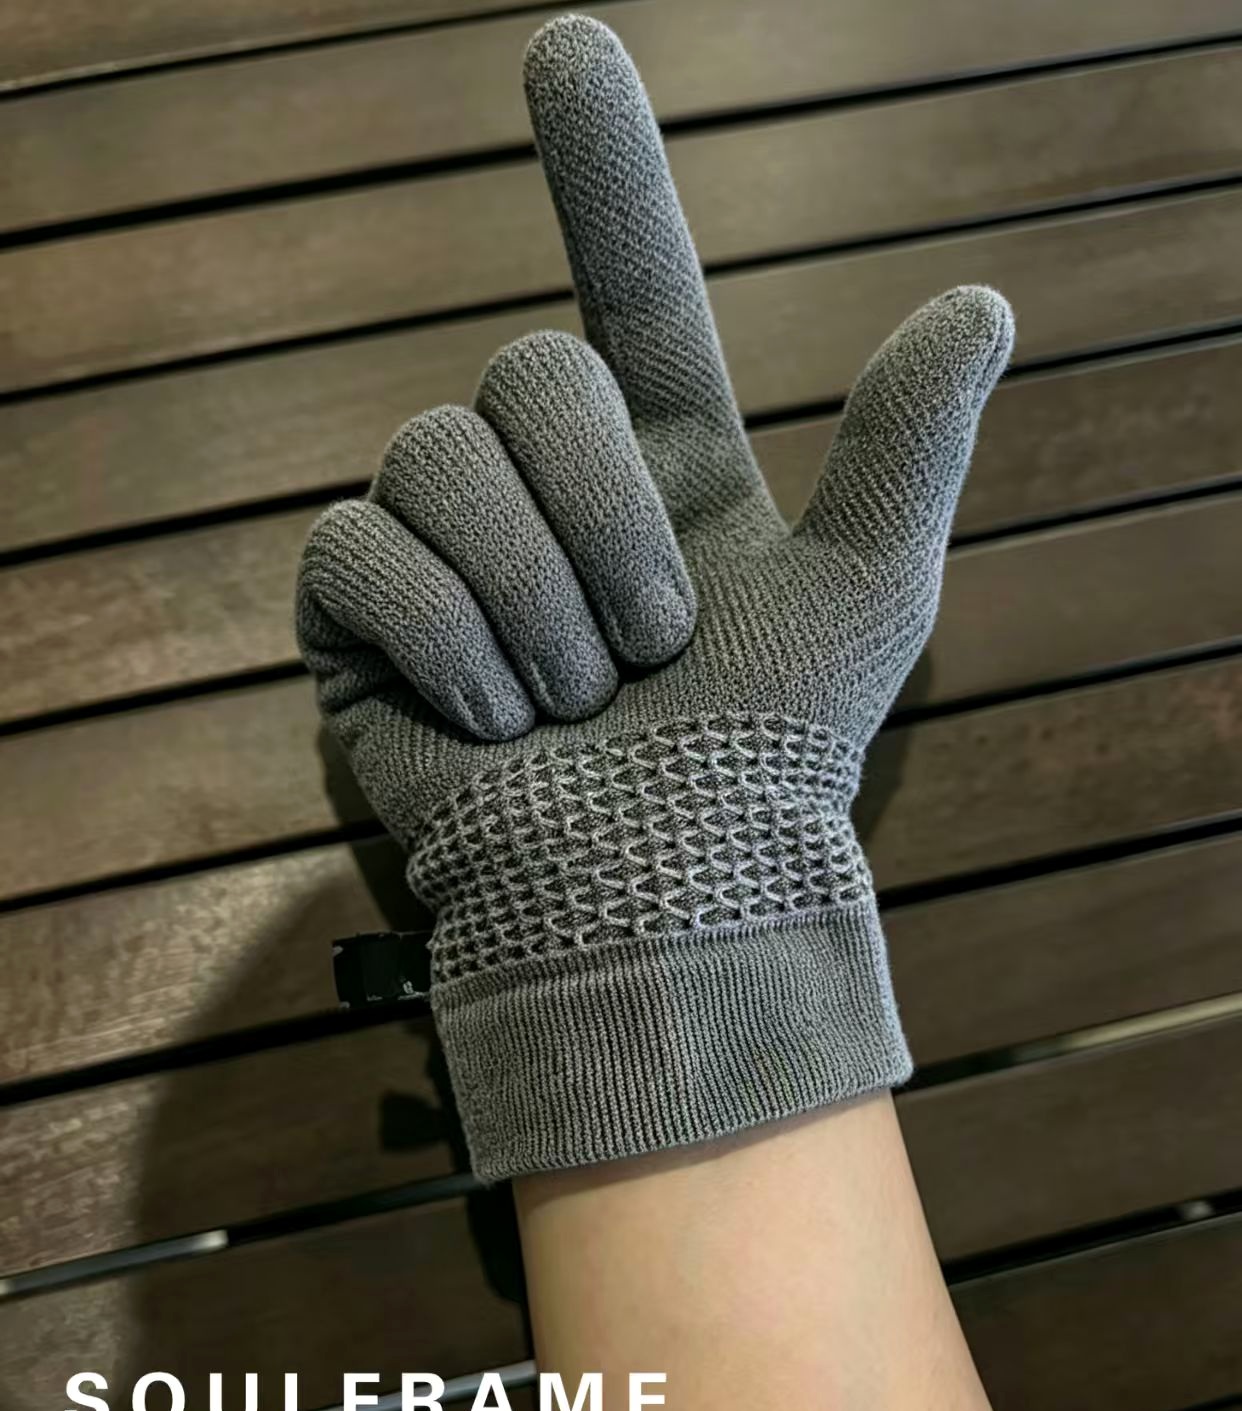
围绕手指活动、掌腕包覆与整机视觉统一进行设计,可根据手部尺寸、关节位置和使用需求调整结构。
结构特点
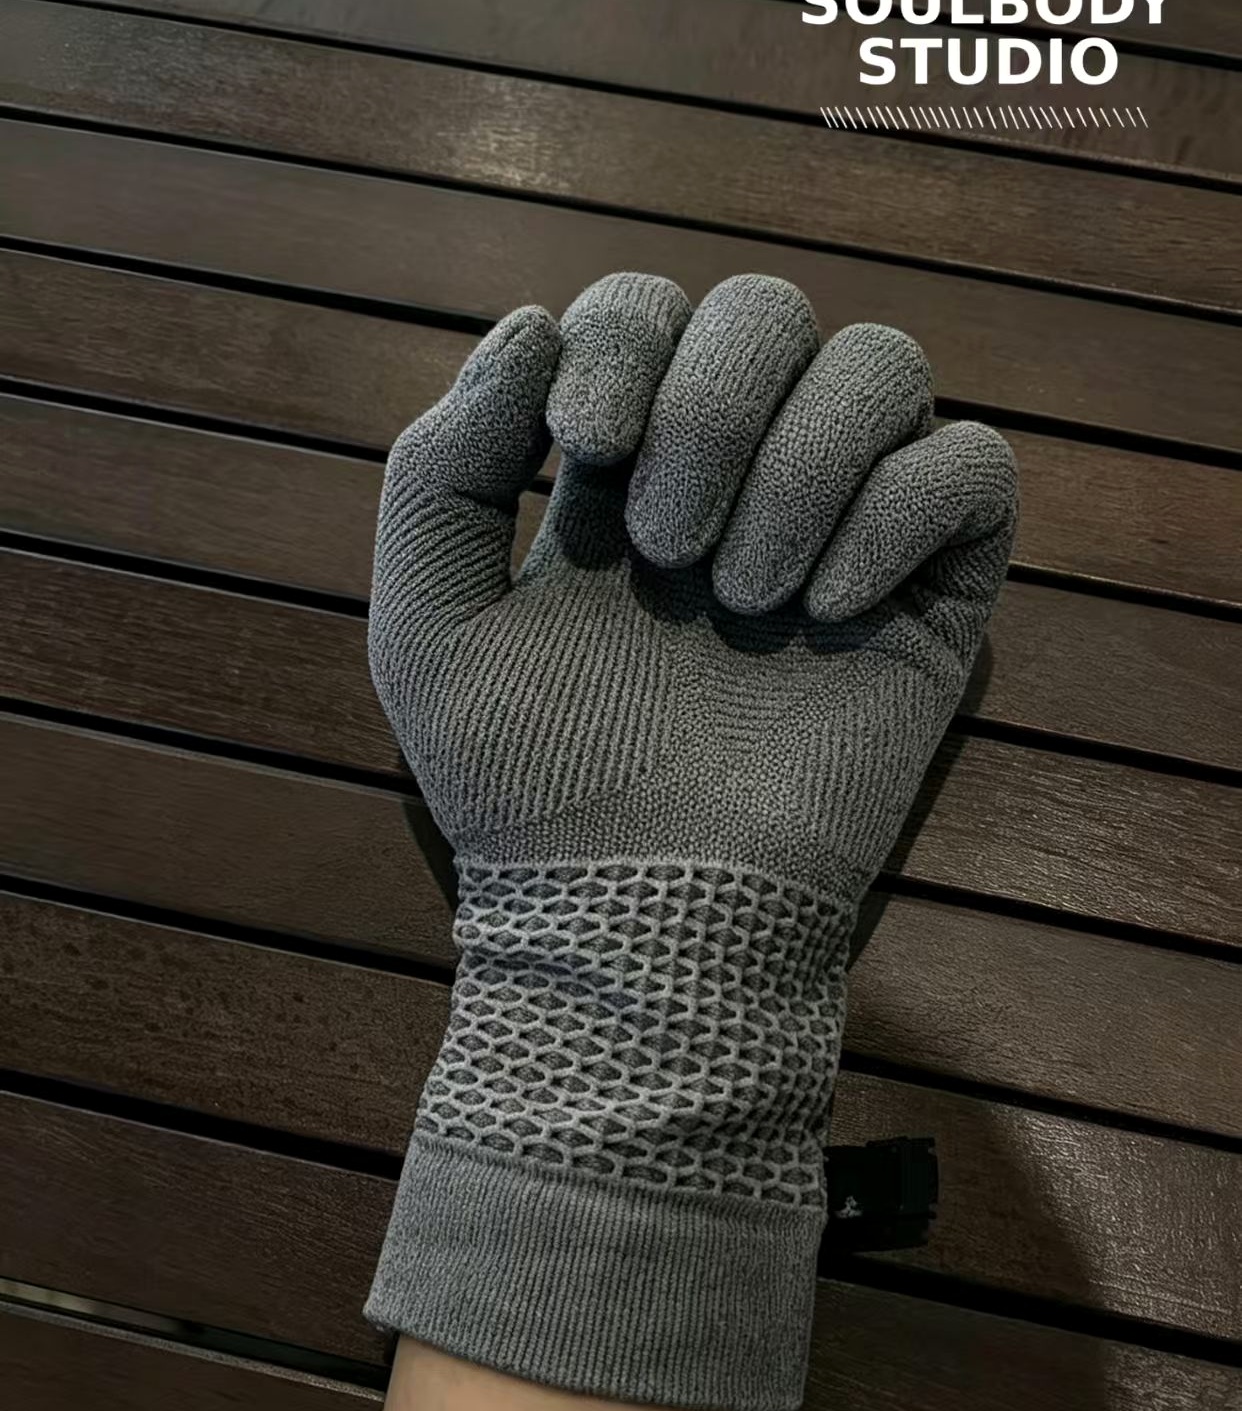
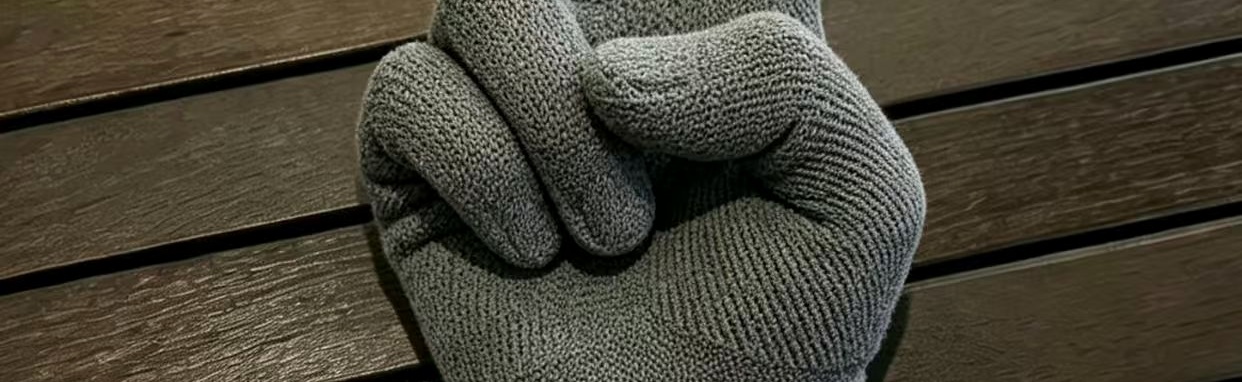
五指分体独立指套适配手指弯曲与张合动作。
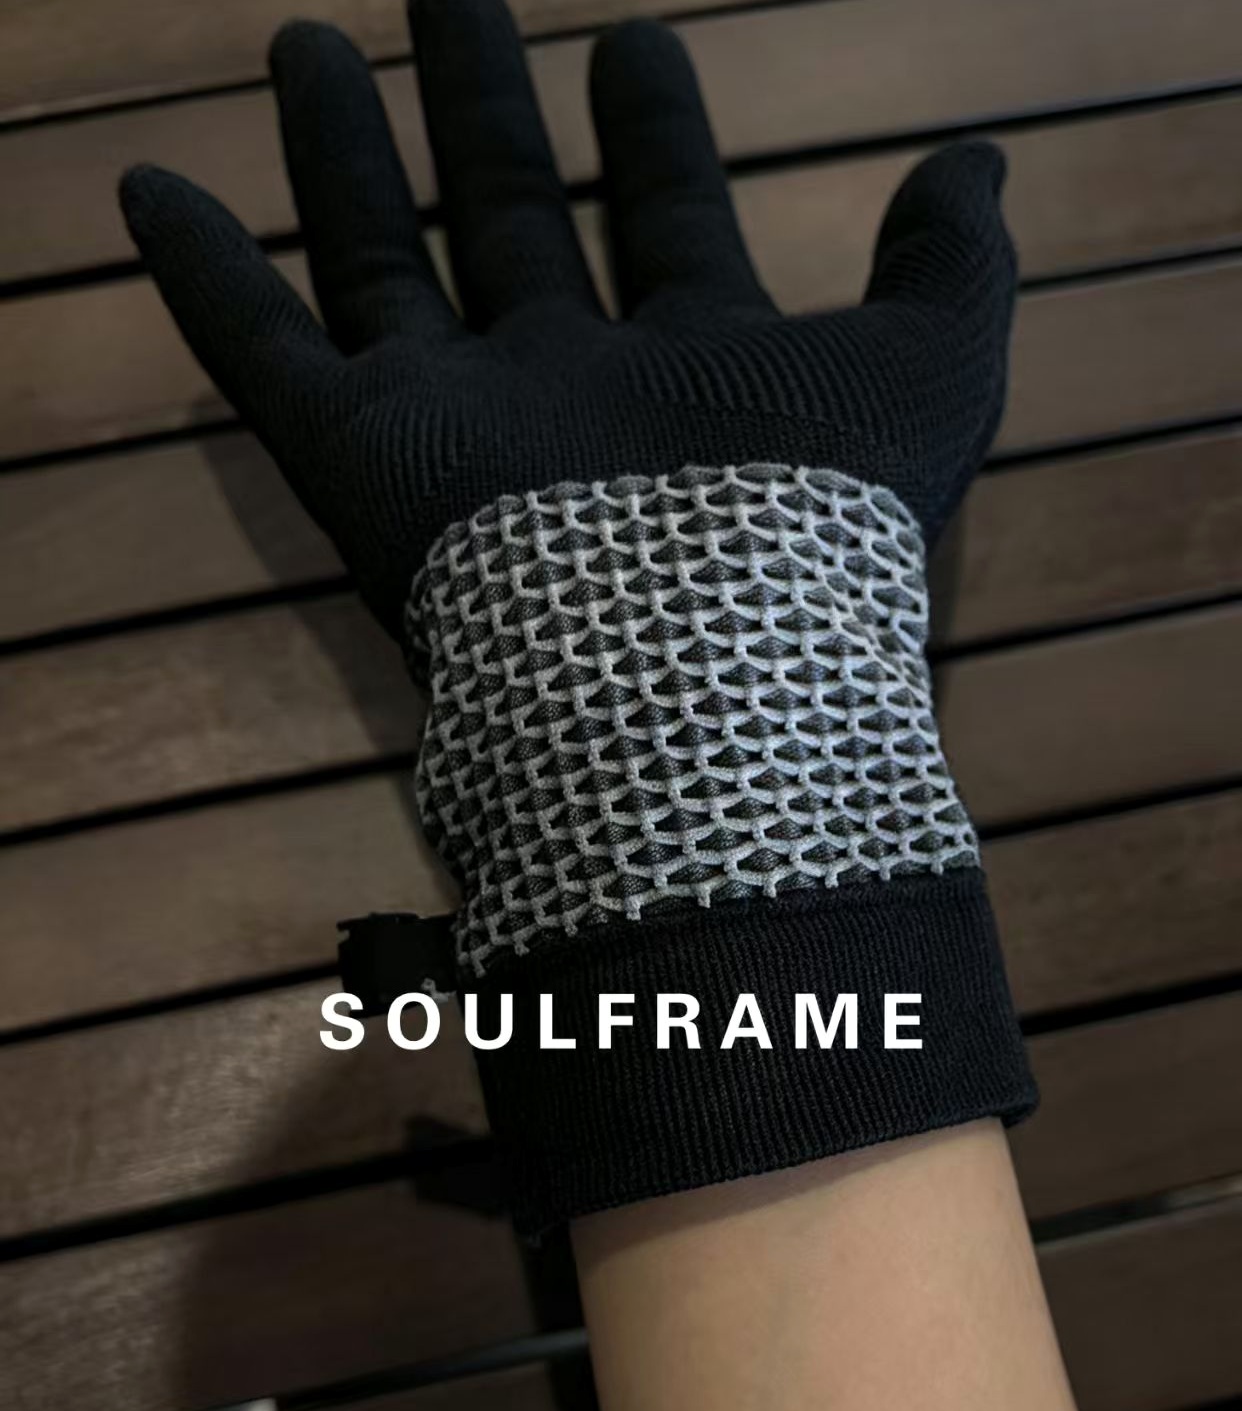
弹性收口腕部罗口形成稳定、可穿脱的包覆。
局部组织掌腕可配置网状或立体针织纹理。
尺寸定制支持长度、颜色、腕口形式与品牌标识。
按灵巧手尺寸进行试装开发
提交手型图片、关节尺寸或三维数据即可开始。
获取定制评估围绕手指活动、掌腕包覆与整机视觉统一进行设计,可根据手部尺寸、关节位置和使用需求调整结构。
提交手型图片、关节尺寸或三维数据即可开始。
获取定制评估